epošta: info@strojnistvo.com
(C) 2001 - 2012 STROJNISTVO.com

V laboratoriju LASIM smo razvili adaptivni algoritem, ki s pomočjo orodij za transformacijo in analizo slik omogoča zaznavanje napak na pletenici. Pletenice, ki smo jih analizirali, imajo različne dimenzije, opleti pa so različnih gostot pletenja in različnih barv. Algoritem za zaznavanje napak je sestavljen iz treh sklopov. Prvi sklop vsebuje matematični algoritem za avtomatsko prilagoditev na različne dimenzije pletenic. Drugi sklop opravi analizo gostote opleta cevi ter opravi kalibracijo sistema za zaznavanje in javljanje napak. Zadnji sklop predstavlja analizo opleta med izdelavo in ustavitev stroja za opletanje ob zaznavi napake na pletenici. Razviti sistem strojnega vida za adaptivni nadzor je bil uspešno preizkušen in je pripravljen za uporabo v industrijskih aplikacijah.
Analiza napak na pletenici je zelo pomemben faktor pri izdelavi visokotlačnih cevi. Cevi se izdela z navijanjem opleta na jedro in kasnejšim gumiranjem. Jedro se nato izvleče in s tem je izdelava visokotlačne cevi končana. Zaradi visokega tlaka v ceveh na opletu ne sme biti prisotnih napak, saj v nasprotnem primeru pride do porušitve plašča in do poškodb stroja in ljudi. Na sliki 1 so prikazani opleti različnih dimenzij, gostot in barv.
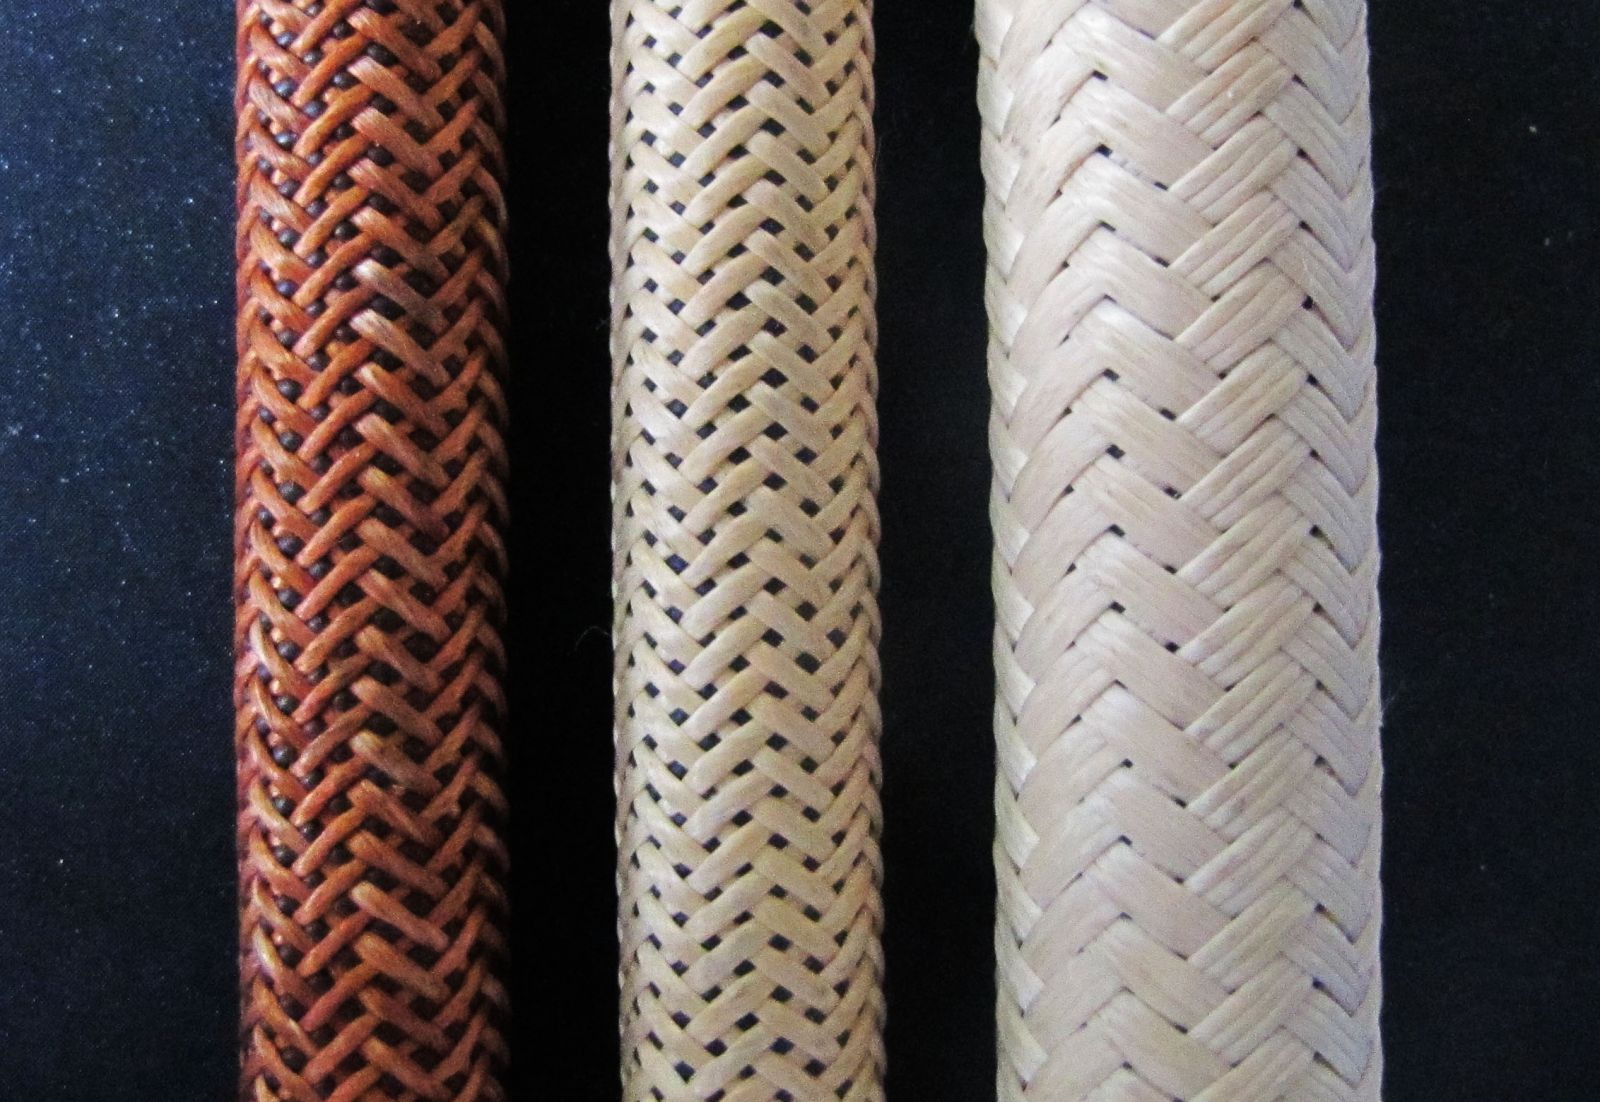
Slika 1: Različne vrste opletov za analizo napak.
Za zmanjšanje vpliva različnih barv opleta smo za osvetlitev uporabili infrardečo (IR) svetlobo. S tem smo dobili dober kontrast med vlakni in jedrom. Oplet brez napak pod IR svetlobo je prikazan na sliki 2.
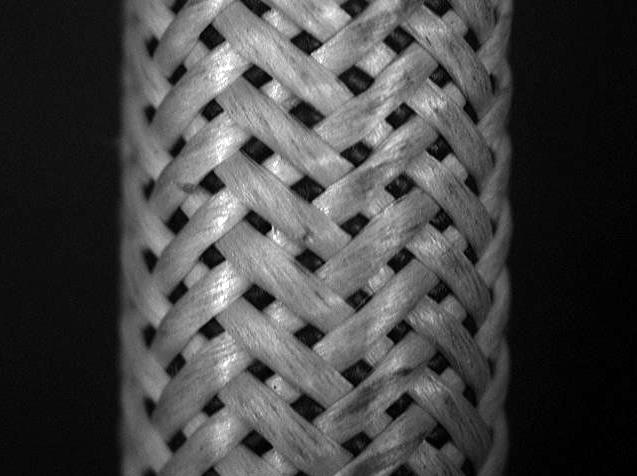
Slika 2: Oplet pod IR svetlobo brez napak.
Vzrok napak med proizvodnim procesom je predvsem zaplet vlaken med seboj ali v pletilni del naprave za opletanje. Ob pojavu napake se ta nadaljuje, dokler se proizvodni proces ne ustavi in sistem ponovno nastavi. Napaka se lahko pojavi v dveh oblikah in sicer:
Na sliki 3 sta prikazani obe vrsti napak, ki sta vidni iz vseh smeri, tako da je napake mogoče odkriti samo z eno kamero.
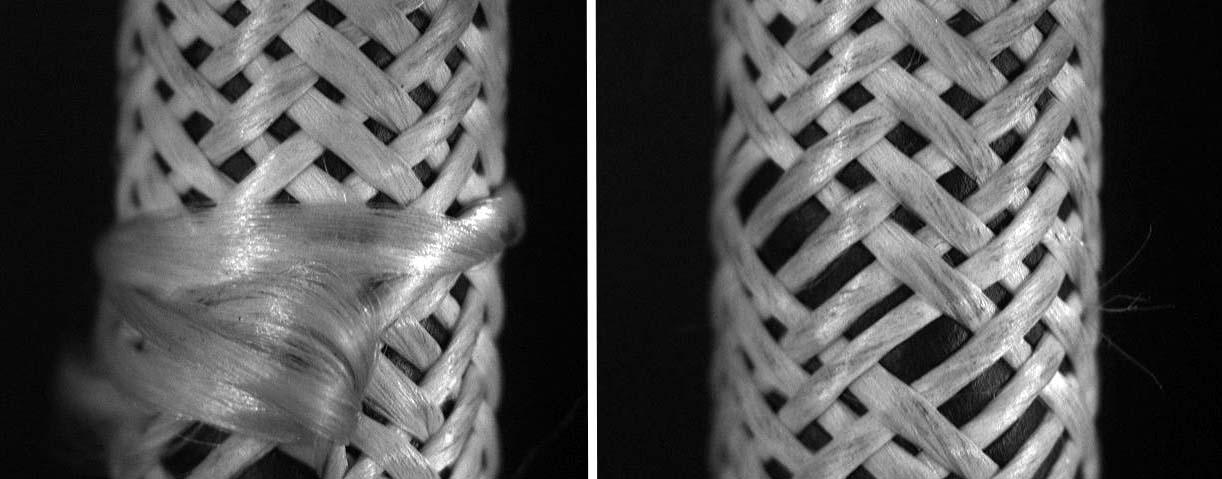
Slika 3: Obe vrsti napak, ki se pojavljajo na pletenici.
ALGORITEM ZA ZAZNAVO NAPAK
Sistemi za analizo s strojnim vidom, v primerjavi z biološkimi sistemi, niso fleksibilni in so skoraj vedno prilagojeni specifični nalogi [1]. Obstajajo različne metode za zaznavanje napak na vrveh, jeklenih pletenicah in tekstilu [2, 3]. Metode odkrivanja napak bazirajo na statističnih analizah, uporabi matematičnih modelov za primerjavo slik in primerjavo slik s 3D modeli.
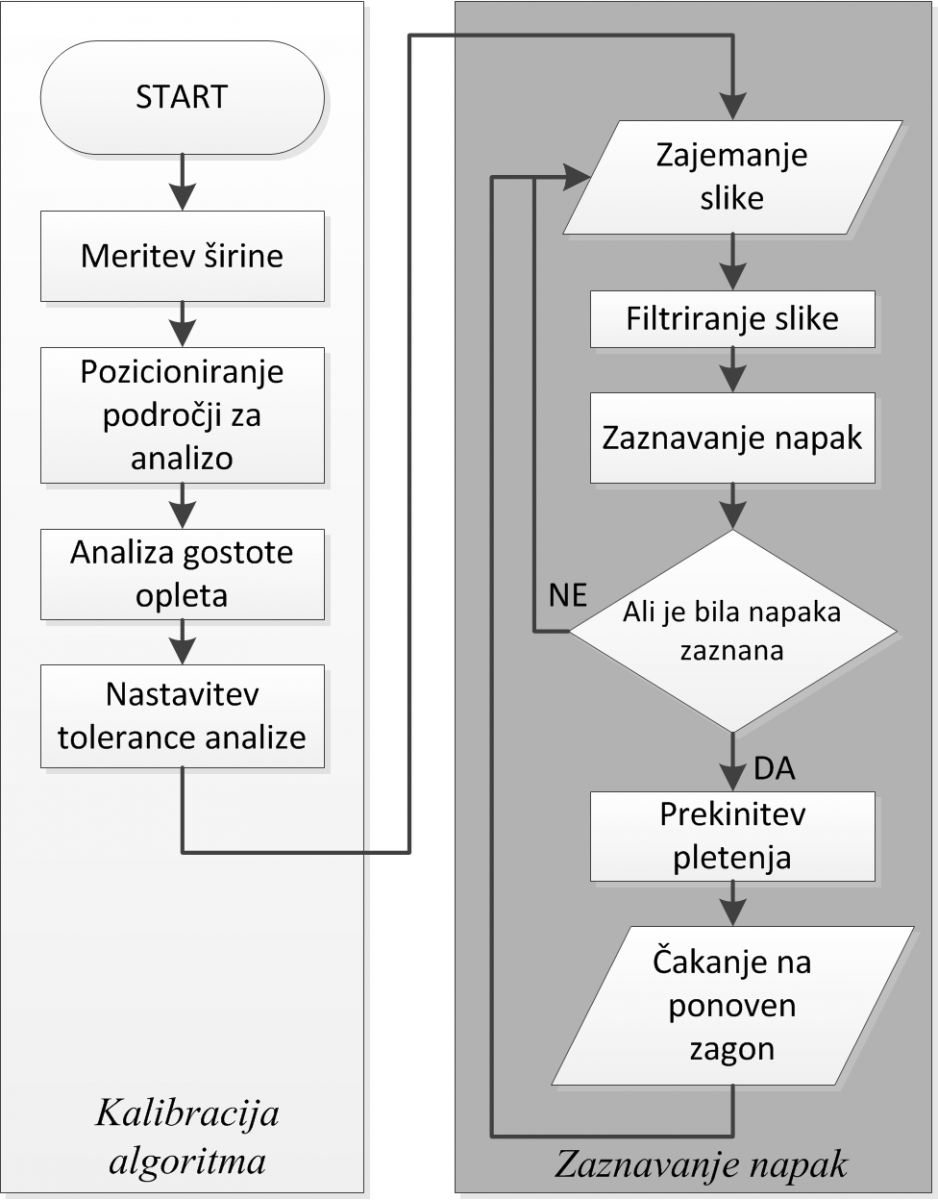
Slika 4: Blokovna shema algoritma za zaznavo napak.
Algoritem je bil razvit z uporabo programskega orodja Matlab. Slika 4 prikazuje strukturo algoritma, ki analizira površino opleta. Sestavljen je iz dveh glavnih delov – Kalibracijo algoritma in zaznavo napak.
Merjenje širine pletenice in njene lege smo izvedli tako, da smo zaznali robova pletenice na filtrirani sliki. Robove zaznavamo kot črte s pomočjo standardne Hough transformacije [4]. Iz lege dveh zaznanih premic izračunamo razdaljo med njima in središče pletenice.
Analizirali smo samo del slike, ki vsebuje koristno informacijo. Področja na sliki smo izbrali glede na lego zaznane pletenice. Uporabili smo tri pravokotna področja. Eno področje zajema srednji del pletenice. Drugi dve območji vsebujeta prostor na levi in desni strani pletenice. Srednje območje smo uporabili za zaznavanje manjkajočih niti, ki so se pretrgale. Levo in desno območje smo uporabili za zaznavanje niti, ki so visela stran od pletenice. S pomočjo algoritma smo avtomatično določili širino vseh treh območij slike, glede na debelino cevi iz umetne mase, ki smo jo izmerili s strojnim vidom.
Razdalji lA in lC sta bili določeni tako, da ni bilo napačnih zaznav napak zaradi upogibanja cevi, ki je bila posledica delovanja stroja. Tako je lA bila široka 3 mm. Največji izmerjeni pomik cevi zaradi upogibanja je bil 2 mm. Razdalja lC = 9 mm določa robove cevi, kjer je, zaradi ukrivljenosti površine, struktura pletenice slabo vidna, zato tega dela ne analiziramo.
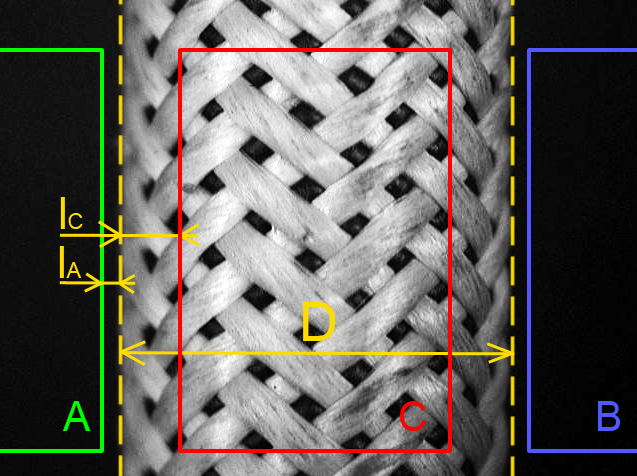
Slika 5: Področja analize slike z označenima razdaljama lA in lC.
Preden pričnemo meriti gostoto opleta, moramo določiti mejne vrednosti za določen tip opleta, ki ga analiziramo. To naredimo tako, da najprej analiziramo en del opleta, ki pa ne sme vsebovati napak. Zato najprej preverimo, da vzorčni del ne vsebuje napak. To storimo tako, da izmerimo jakost svetlobe na srednjem območju slike. Preverimo, da je jakost svetlobe enaka na celotnem območju, tako da področje razdelimo na tri enako velike dele, v smeri premikanja pletenice. Vrednost osvetlitve področij A in B mora biti enaka 0. Če tudi v teh področjih ni napak, uporabimo povprečno vrednost celotnega področja C pri nadaljnjem zaznavanju napak.
Tolerančno območje osvetljenosti izbranega dela slike se uporablja za določanje, ali je odstopanje osvetljenosti od referenčne vrednosti tako veliko, da gre za napako. Meje tolerančnega območja določimo ob meritvi vzorca pletenice. Izmerimo srednjo vrednost, hkrati pa tudi najmanjšo in največjo vrednost osvetljenosti vzorca. Meje tolerančnega območja smo postavili tako, da je razlika med povprečno vrednostjo in mejno vrednostjo 10 procentov večja kot razlika med povprečno vrednostjo in največjo vrednostjo pri izmerjenem vzorcu.
Kadarkoli je razlika med merjeno gostoto opleta (osvetljenost merjenega področja slike) in gostoto vzorca večja od tolerančne meje, je napaka zaznana. Ko smo napako zaznali, smo pletilni stroj ustavili in napako sporočili operaterju stroja.
REZULTATI
Izvedli smo test z zaporedjem 30 fotografij, ki smo jih naredili s kamero, ki je bila nameščena na testni pripravi. Pred izvedbo testa smo določili ustrezne parametre lA in lC, da smo preprečili napačno zaznane napake zaradi zvijanja cevi. Za izračun tolerančnih mej smo uporabili vzorec pletenice brez napak. Osvetljenost področja C je bila zvezna z majhnimi odstopanji., kar je ključno za dobro zaznavanje napak. Odstopanja ob prisotnih napakah so bila vsaj dvakrat večja. Vrednosti osvetljenosti so prikazane na grafu na sliki 7. Na grafu so označene tudi tolerančne meje.
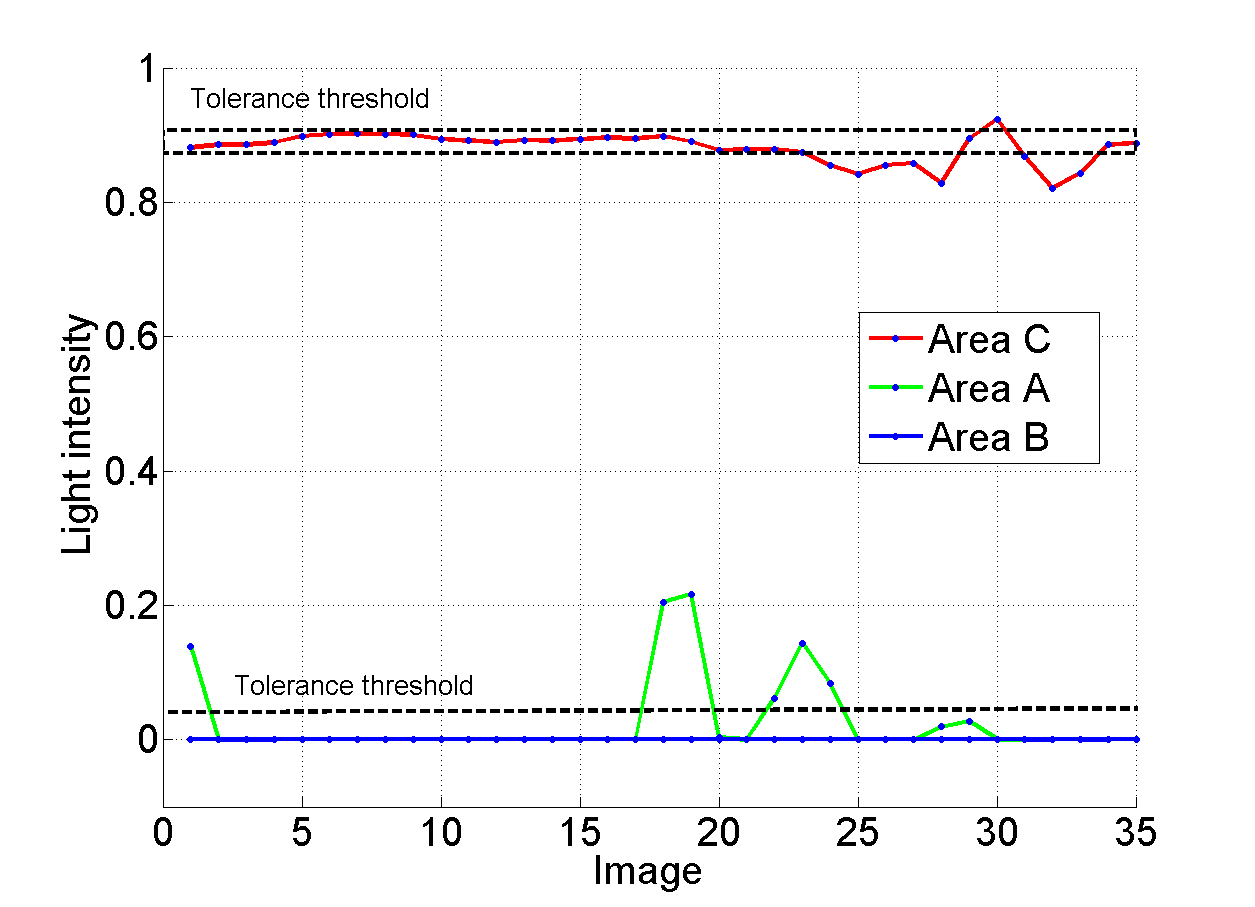
Slika 7: Graf osvetljenosti treh področij slike med poizkusom.
V področju B ni bilo prisotnih napak, zato je vrednost osvetljenosti bila enaka 0. V področjih C in A je bilo zaznanih več napak. Vsaka napaka je zaznana večkrat, ker je posamezna napaka pletenice vidna na več slikah, medtem ko se pletenica premika iz pletilnega stroja. Hitrost zajemanja slik s kamere je takšna, da se pri konstantni hitrosti pletenice, pletenica pomakne za eno tretjino vidnega polja kamere. Na sliki 8 je prikazan graf, na katerem sta označeni napaki na fotografijah 28 in 30 (Et-28 in Et-30).
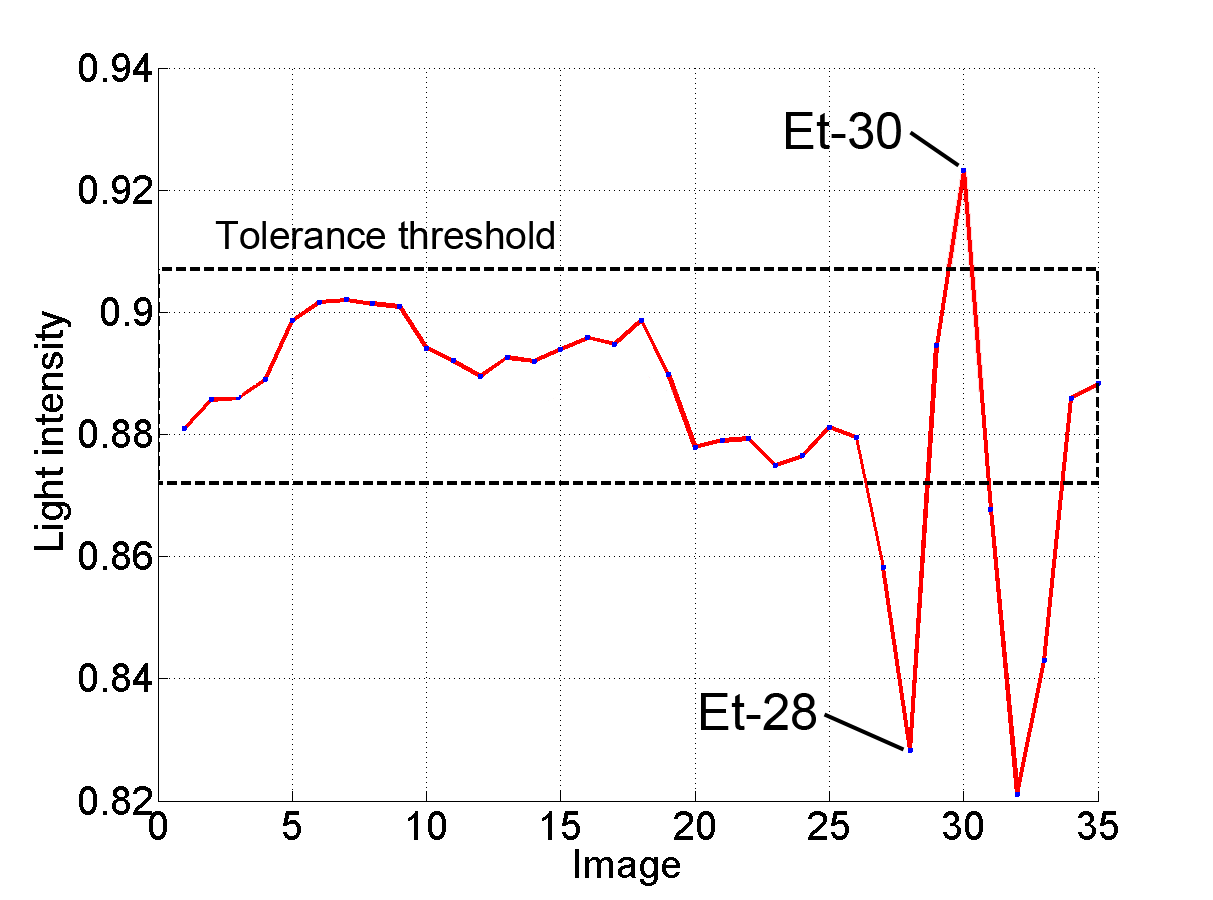
Slika 8: Osvetljenost področja C z napakama Et-28 in Et-30
Osvetljenost pri napaki Et-28 je pod tolerančno mejo, ker je zaradi manjkajoče strgane niti področje temnejše. Na sliki 9 je prikazana zaznana napaka.
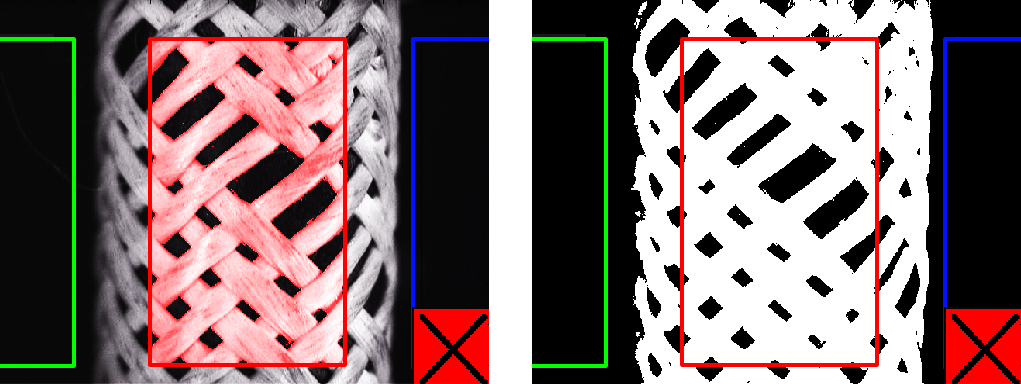
Slika 9: Zaznana napaka Et-28 zaradi manjkajoče niti. Na levi je prikazana fotografija pletenice z napako, na desni pa je prikazana binarna slika, ki se je uporabila za izračun povprečne osvetlitve.
Zaznali smo tudi napake, zaradi katerih se je povprečna osvetljenost opazovanega območja povečala (Napaka Et-30). To se je zgodilo zaradi strgane niti, ki se je zavozlala okrog pletenice. Takšna napaka je prikazana na sliki 10.
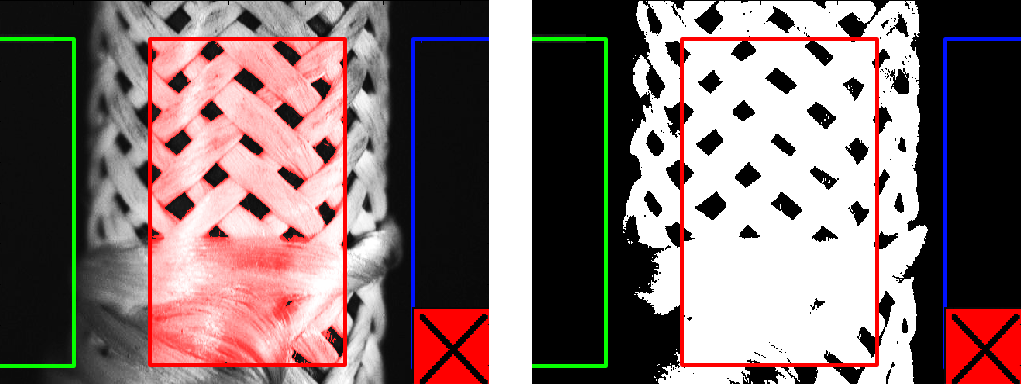
Slika 10: Napaka z vozlom (levo), binarna slika (desno).
Napake v področjih A in B zaznamo, ko je povprečna vrednost osvetljenosti večja od 0. Na sliki 11 je prikazan graf osvetljenosti območja A
. 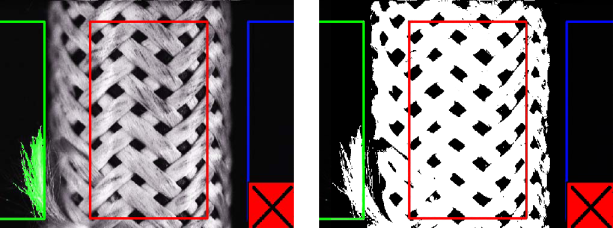
Slika 11: Osvetljenost področja A in zaznana napaka .
ZAKLJUČEKKljub temu, da so tovrstni problemi z akademskega stališča že rešeni, z ekonomskega stališča še niso. Sistemi računalniškega vida še niso sestavni del pletilnih strojev, temveč se jih zaradi visoke cene naknadno dodaja, le če je investicija ekonomsko upravičena. Cena vgradnje sistema strojnega vida je višja od cene samega pletilnega stroja. Pri izračunu cene takšne investicije je potrebno upoštevati tudi stroške izdelave pletenice z napako in njene reciklaže.
Naša rešitev se lahko enostavno vgradi in je zanesljiva, če zagotovimo, da je pletenica dobro osvetljena in ne niha pravokotno na njeno gibanje. Slabost naše rešitve je, da je za vsako vrsto pletenice potrebno parametre nastaviti ročno s poskušanjem, kar je lahko zamudno.
REFERENCE
Avtorji novice:
Miha Pipan, Andrej Kos, Niko Herakovič
vsi Laboratorij za strego, montažo in pnevmatiko, Fakulteta za strojništvo, Univerza v Ljubljani
Kontaktni naslov: miha.pipan@fs.uni-lj.si